Ⅰ.Pregled proizvoda
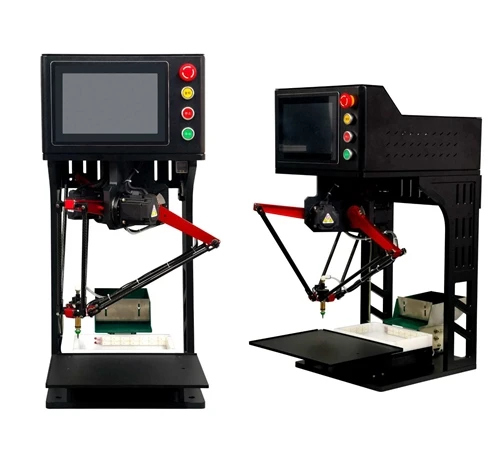
Delta Robot Fleksibilni sistem za hranjenje integriše Delta paralelnog robota, mašinski vid i fleksibilni vibracioni dodavač. Dizajniran za-brzo hranjenje, sortiranje, pozicioniranje, punjenje u ležište i sastavljanje malih komponenti. Sistem vizije identifikuje poziciju i orijentaciju svakog dela, dok robot automatski bira i precizno postavlja delove na željenu poziciju.
Pogodan je za automatizovano punjenje raznih nepravilnih, tankih, lomljivih i malih obradaka. Njegova osnovna svrha je rješavanje bolnih tačaka tradicionalnih metoda hranjenja: vibracioni dodaci mogu rukovati samo radnim komadima jedne specifikacije i skloni su zaglavljivanju; ručno hranjenje je neefikasno, ima velike greške i skupo je.
Ⅱ.Struktura jezgre i princip rada
1. Osnovna struktura
Sistem za hranjenje robota Delta ima kompaktan i modularan dizajn. Uglavnom se sastoji od četiri ključna sistema koji rade zajedno kako bi dovršili cijeli automatizirani proces hranjenja, od identifikacije materijala i pozicioniranja do branja i postavljanja.

① Motion Mechanism
Mehanizam za kretanje uglavnom se sastoji od gornje stacionarne platforme, 4 kraka, paralelogramskih veza i krajnje pokretne platforme. Servo motori su montirani na stacionarnoj platformi i ne pomiču se rukama, što smanjuje inerciju kretanja i poboljšava stabilnost i odziv tokom rada velikih{2}}brzina. Paralelogramski mehanizam takođe pomaže u održavanju horizontalne orijentacije krajnjeg efektora, smanjujući pomeranje ili prevrtanje delova tokom rukovanja.
②Vision Identification & Positioning System
Sistem za vid je ključni senzorski modul sistema za hranjenje. Uglavnom se sastoji od kamere, sistema rasvjete i softvera za vid. Snima slike nasumično pozicioniranih dijelova u realnom vremenu i identificira njihov položaj, orijentaciju i veličinu. Na osnovu unapred definisanih kriterijuma, sistem može da identifikuje kvalifikovane delove i obezbedi njihove koordinatne informacije robotu za precizno biranje.
③ Fleksibilni mehanizam hvatanja
Gripping je odgovoran za direktno biranje i rukovanje dijelovima. Obično se koriste vakuumske usisne čaše, zajedno sa nezavisnim zračnim krugovima i nepovratnim ventilima. Kada neki usisni čepovi ne dođu u kontakt sa nekim dijelom, sistem može minimizirati curenje zraka i održavati ukupni vakuumski pritisak, poboljšavajući stabilnost hvatanja. Prilagođene gumene čašice ili hvataljke se također mogu odabrati prema obliku, materijalu i karakteristikama površine različitih dijelova za fleksibilno rukovanje{{3}bez oštećenja.
④Inteligentan kontrolni sistem
Inteligentni kontrolni sistem je izgrađen oko PLC-a i servo upravljačkog sistema, zajedno sa modulima za nadzor vizije i vakuuma. Nakon što primi podatke o pozicioniranju od sistema za vid, on kontrolira robota da izvrši odabir i postavljanje prema programiranoj putanji dok prati status hvatanja u realnom vremenu. Kontrolni sistem također može komunicirati s perifernom opremom kao što su fleksibilni dodavači, transporteri i rotacijske stanice kako bi se postigle potpuno automatizirane operacije hranjenja.
2.Princip rada
Dijelovi se prvo raspoređuju i odvajaju pomoću fleksibilnog dodavača prije ulaska u prostor za pregled. Sistem vizije detektuje poziciju, orijentaciju i status svakog dela i šalje koordinate Delta robotu. Na osnovu podataka o vidu, robot brzo izvodi branje, rotaciju i postavljanje kako bi postigao kontinuirano automatsko hranjenje.
Ⅲ.Ključne prednosti
Kompaktan otisak, fleksibilno postavljanje:Integrirana baza robota stvara ultra-kompaktnu strukturu za brzo postavljanje{1}}bez muke. Dramatično smanjuje prostor i neprimjetno se uklapa u uske rasporede radionica.
Lagana, velika-brzina, preciznost i stabilnost:Lagana ruka omogućava brzu reakciju i visoku -propusnost za odabir-i- mjesto. Izuzetna preciznost i glatko kretanje osiguravaju kontinuiranu i stabilnu proizvodnju.
Prilagodljivo i bogato funkcijama-:Alat za kraj--ruka omogućava brze promjene i neprimjetno se integrira sa sistemima vizije, fleksibilnim vibracionim dodavačima, etiketiricama i drugim perifernim uređajima. Praćenje-u realnom vremenu i kompletan skup komunikacionih interfejsa obezbeđuju brzu, bezbrižnu{4}}primenu u razvrstavanju, grupisanju ladica i preciznom sklapanju malih delova.
Jednostavan za rukovanje, brza promena:Pametni operativni sistem je dizajniran za osoblje na prvom mjestu{0}}modeliranje materijala i postavljanje programa može se savladati bez malo ili bez obuke. Potpuna zamjena za nove dijelove traje samo nekoliko minuta, osiguravajući efikasnu proizvodnju velikih-mješavina, male-proizvodnje uz minimalno vrijeme zastoja.
Ⅳ.Tipične primjene
Sistem za hranjenje robota Delta uglavnom je dizajniran za velike-brzine, precizne i fleksibilne operacije-i-mještanja, posebno za aplikacije rukovanja na kratkim-udaljenostima i visokim{4}}korakcijama.

elektronika:
Umetanje, sortiranje i punjenje čipova, otpornika, kondenzatora, konektora i drugih preciznih elektronskih komponenti.
Hrana i piće:
Hranjenje, organiziranje i pakovanje hrane u vrećama, peciva, orašastih plodova i drugih lakih proizvoda.
Hardver i plastika:
Automatsko punjenje i sortiranje malih dijelova hardvera, plastičnih komponenti, zaptivnih prstenova i drugih sitnih dijelova.
Pakovanje i štampa:
-Brzi odabir-i-smještanje, organiziranje i pakovanje knjiga, poklon kutija, torbi, etiketa i sličnih proizvoda.
Nova energija:
Fleksibilno dovođenje i rukovanje malim komponentama{0}}povezanim sa baterijom, izolacijskim dijelovima i drugim preciznim komponentama.
Ⅴ.Zaključak
Sistem za hranjenje robota Delta je važno rješenje za fleksibilno automatizirano hranjenje. Kombinacijom velike-brzine paralelne robotike, mašinskog vida, fleksibilnog hranjenja i inteligentne kontrole, poboljšava efikasnost proizvodnje dok pruža veću prilagodljivost različitim proizvodima i proizvodnim procesima.
Za aplikacije koje zahtijevaju visoku -frekventnost odabira-i-mjesta, precizno pozicioniranje i fleksibilnu proizvodnju više-proizvoda, Delta robot može efikasno smanjiti ručne operacije i poboljšati nivo automatizacije i stabilnost proizvodne linije.